03 · UITLEG
Instrumentatie
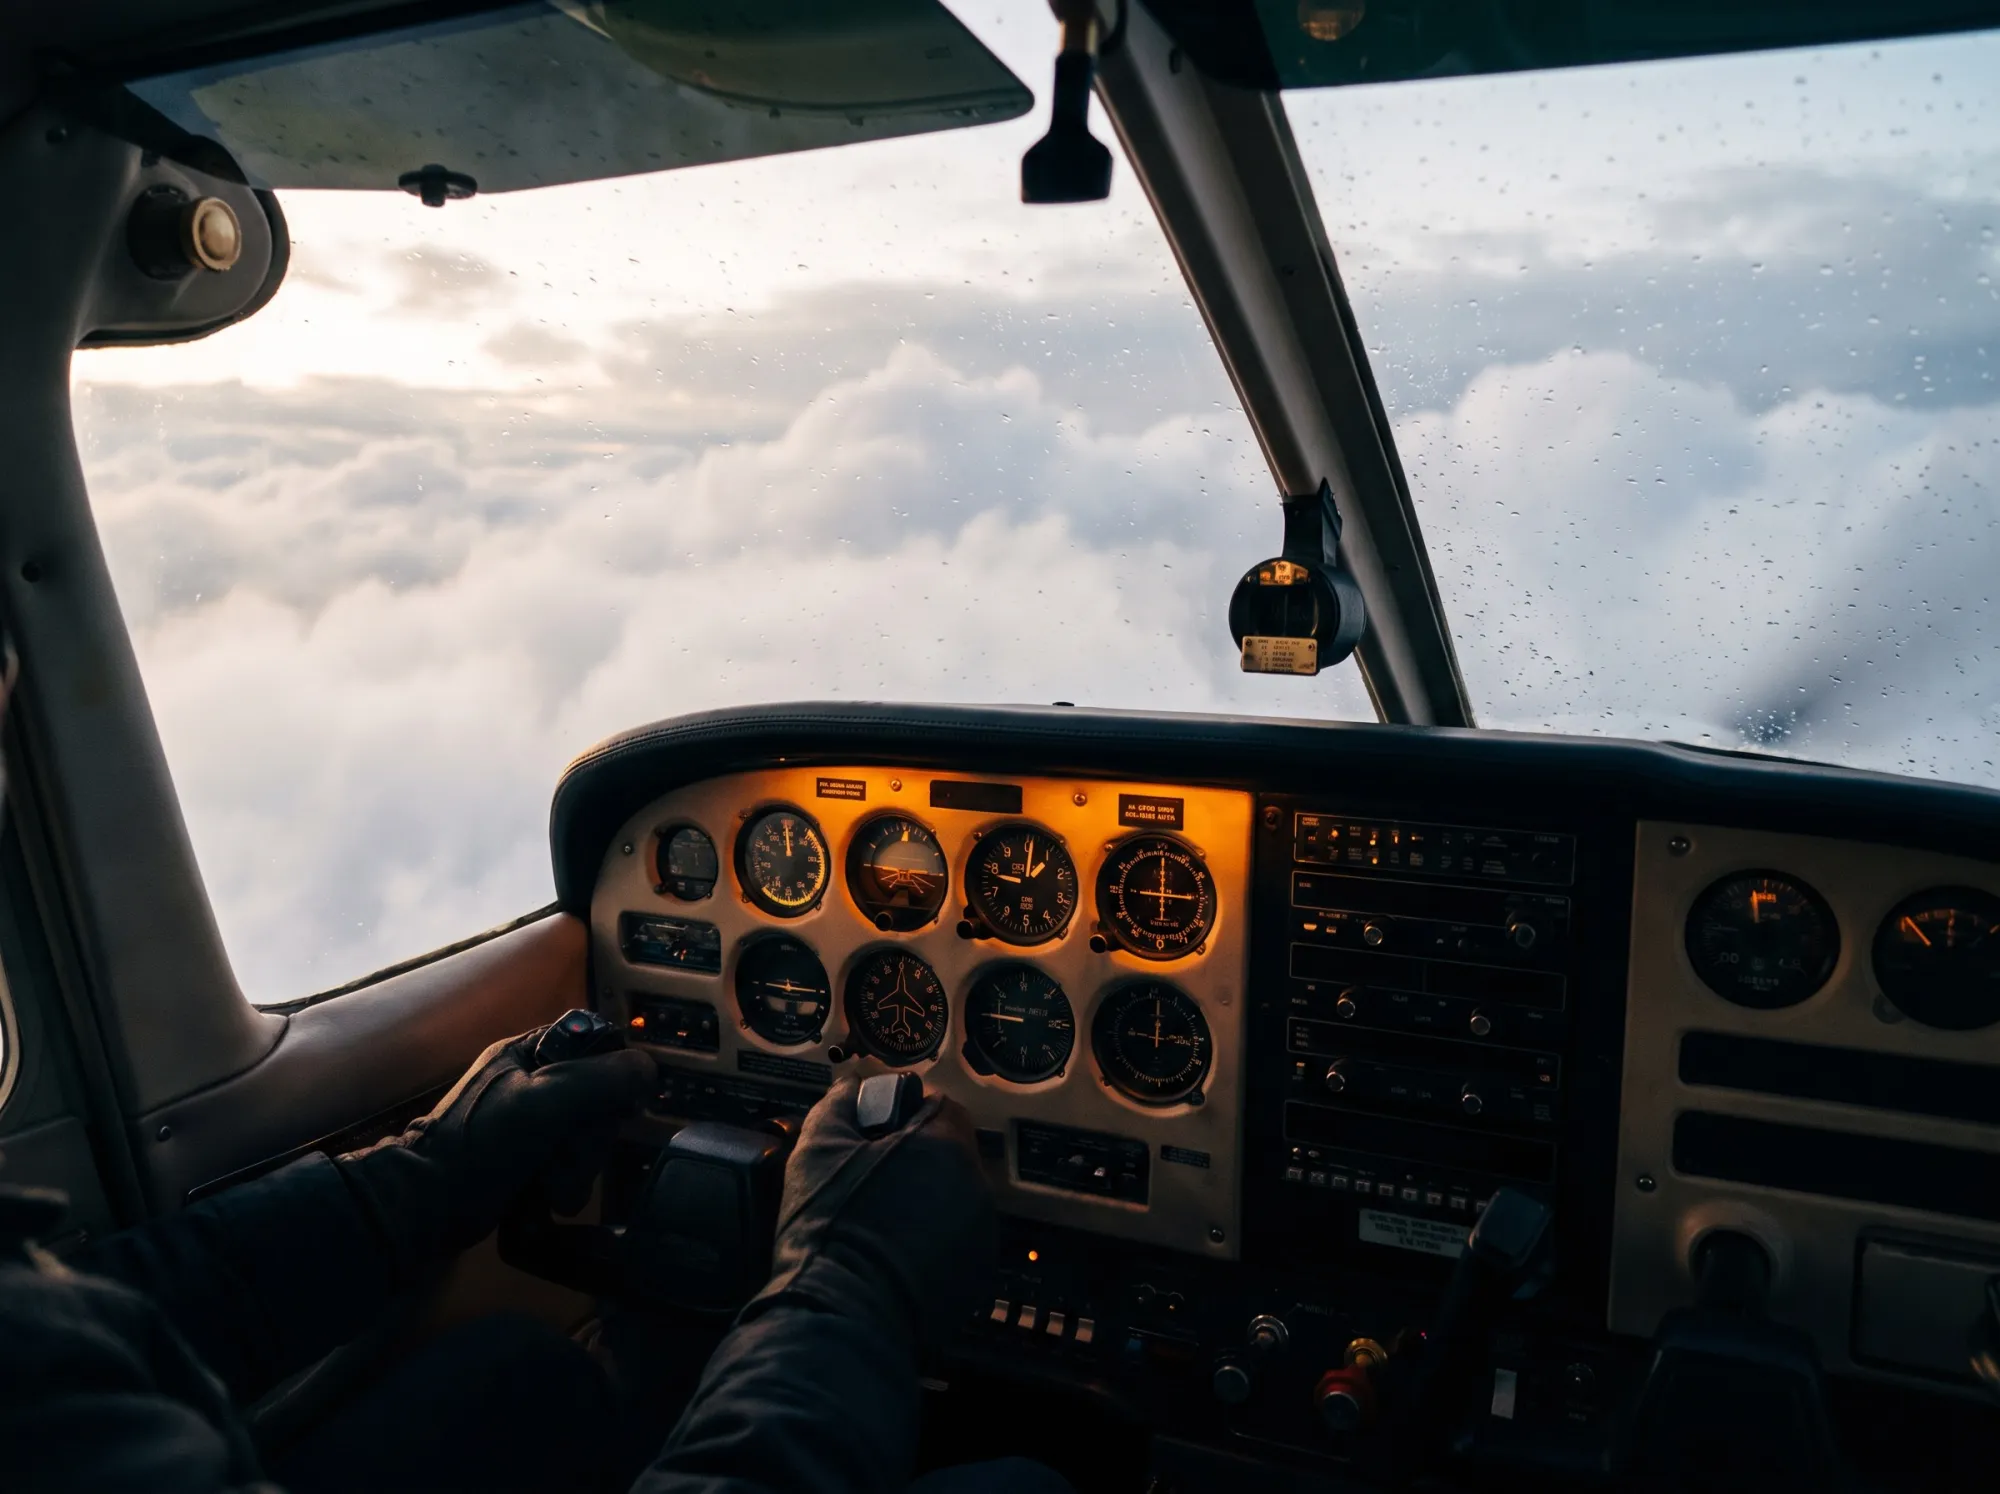
Dit onderwerp behandelt de instrumenten en systemen die de vlieger van gegevens voorzien. Het gaat van pitot-statische instrumenten en gyroscopen tot moderne systemen als FMS, TCAS en EGPWS.
Pitot-statische instrumenten
De hoogtemeter is een aneroide barometer die statische druk meet en die met de subschaal QNH de hoogte boven zeeniveau toont. De variometer meet de veranderingssnelheid van de statische druk via een gekalibreerd lek en heeft een inherente vertraging. Bij een volledig geblokkeerde pitotbuis gedraagt de snelheidsmeter zich als een hoogtemeter: bij klimmen loopt de aangegeven snelheid ten onrechte op.
Gyroscopen en luchtdata
De kunsthorizon gebruikt de starheid in de ruimte van een draaiende gyroscoop, waarbij precessie juist een ongewenste foutbron is. De richtingsgyro drijft door schijnbare en werkelijke oorzaken af en moet periodiek met het magnetisch kompas worden bijgesteld. De Air Data Computer verwerkt pitot-, statische- en temperatuurgegevens tot onder meer IAS, TAS, Mach en drukhoogte, terwijl het traagheidsreferentiesysteem met ringlasergyro's stand en positie levert maar in de tijd wegloopt.
Waarschuwings- en navigatiesystemen
TCAS II geeft zowel Traffic Advisories als Resolution Advisories, maar uitsluitend verticale ontwijkcommando's zoals klimmen of dalen. EGPWS voegt aan de klassieke GPWS-modes een vooruitkijkende terreindatabase toe die dankzij de GPS-positie eerder waarschuwt en terrein op het navigatiescherm toont. Het Flight Management System combineert meerdere sensoren met prestatie- en navigatiedatabases voor laterale en verticale navigatie.
Veelgemaakte fouten
Let op dat de Machmeter de verhouding van ware luchtsnelheid tot plaatselijke geluidssnelheid weergeeft en geen grondsnelheid. De radiohoogtemeter meet de hoogte boven het terrein, niet boven zeeniveau, en werkt tot ongeveer 2500 ft. Verwar TAT niet met SAT, want TAT is hoger door kinetische opwarming bij de sensor.
Wat het examen vraagt
Het examen vraagt naar de werkingsprincipes van de instrumenten en naar hun foutgedrag bij blokkades of drift. Ook de functies van EICAS, FMS, TCAS en EGPWS en het onderscheid tussen QNH, QFE en de standaardinstelling komen terug.